

伺服系统是一种闭环运动控制系统,包含三个核心组件:执行器(肌肉)、控制装置(大脑)、反馈元件(感觉器官)以及电缆(神经系统)。 这些元件协同作用,通过连续的反馈和校正,提供精确、可重复的运动效果。
在工业自动化中,执行器通常为伺服电机,而控制装置通常是伺服驱动器、运动控制器或两者的组合。 反馈元件可能包括电流传感器、编码器、旋转变压器甚至视觉系统,具体取决于设备的性能要求,而电缆则通过承载电机、驱动器和控制元件之间的功率、通信和反馈信号,完善了整个伺服系统。 具有适当屏蔽特性和结构的电缆有助于保持精度、可靠性和总体系统性能。
了解这些组件各自的功能以及如何作为一个集成式运动控制系统协同作用,这是伺服应用选型和优化的基础。
关键要点
- 伺服系统依赖于五个集成式组件。 伺服电机、驱动器、控制器、反馈装置和电缆协同工作,实现精确的闭环运动控制效果。
- 系统性能取决于组件的匹配度。 正确选型并集成每个运动控制组件可以提高精度、可重复性和稳定性。
- 应用需求影响伺服系统的选型。 负载、转矩、精度和协调性要求,是确定电机、驱动器和反馈装置合理组合的依据。
- 优化整个运动控制系统能够降低风险。 采用系统级方案能够简化集成、提高性能并加快调试速度。
伺服系统有何作用?
伺服系统能够连续监测并校正伺服电机运动,从而精确实现指定的位置、转速和转矩。 当运动控制器或伺服驱动器向电机发送信号以运动至特定位置时,电机就会开始运动,反馈装置会向运动控制器或伺服驱动器发送信号,指示电机运动的位置和速度。 运动控制器或伺服驱动器随后会核实反馈信息并判断电机是否到达指定位置。 如果未到达,则控制装置会继续向电机发出信号,直到其收到反馈装置的确认信息,指示电机已到达目标位置。
这种闭环运动控制流程的工作原理,在很大程度上类似于人体的运作机制——一个由数百块肌肉、多台反馈装置和一个控制系统构成的强大多轴运动系统,能够快速做出调整。 例如,当你伸手去拿一杯水时,大脑会向肌肉发出信号,而双眼和触觉系统则会不断提供有关水杯位置和手部运动的反馈信息。 无需有意识的思考,你的大脑会做出无数次校正,直到你的手触碰到目标。 伺服系统以同样的方式执行着指令、反馈和校正的连续循环,但一切都发生在微秒之间。 现代工业伺服系统采用先进的控制器、多台反馈装置和高速处理器,以较高的精度完成这些调整。
伺服系统的主要组件是什么?
伺服系统的每个基础元件都发挥着独特且相互依赖的功能。 工业伺服系统通常包括:
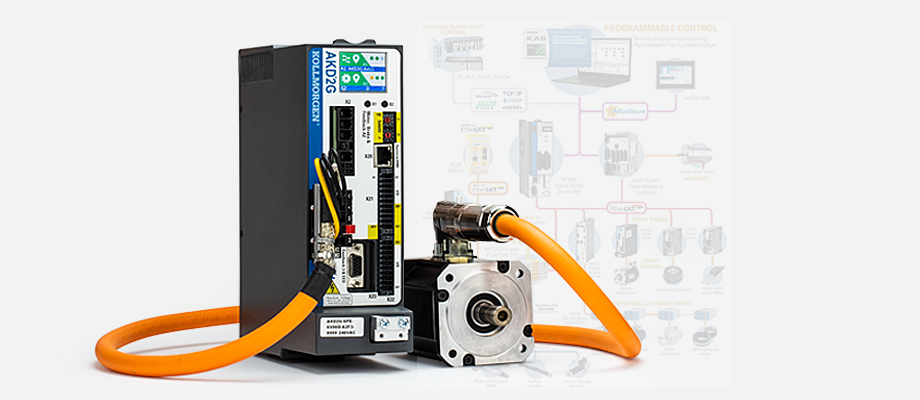
- 伺服电机——系统的“肌肉”,提供多种技术选项,包括有刷或无刷、有框或无框以及直线或旋转。 伺服电机可产生加速和移动负载所需的转矩。
- 伺服驱动器——它既可以是系统的“大脑”,也可以是“大脑”的一部分。 简易的伺服驱动器可以控制转矩和/或转速,而更高级的伺服驱动器可提供更多功能,并且可配置成具有编程功能的定位器。 与伺服电机配对的驱动器控制着电机接收的电压和电流。
- 伺服控制器——系统的“大脑”,通过编程环境提供多种选项,用于实现机器控制、输入/输出操作以及与图形用户界面的互连。 伺服控制器既可独立运行,也可与伺服驱动器集成在一起。
- 反馈装置——系统的“感觉器官”,通常集成在伺服电机内。 反馈元件可以包括编码器、旋转变压器、线性反馈装置、转速计或其他传感器。 复杂的控制系统可能会包括更先进的反馈形式,如视觉系统。
- 电缆——伺服系统的“神经系统”,将“大脑”、“肌肉”和“感觉器官”之间的功率、通信和反馈信号连接起来。
伺服系统使用的是哪种类型的反馈装置?
伺服系统的反馈装置用于将电机位置和转速实时报告给控制装置,从而实现闭环校正,以此定义伺服性能。 最常见的反馈装置为编码器和旋转变压器,两者通常会被直接集成到伺服电机中。
编码器(增量式或绝对式)将轴位置转换为数字信号,并且广泛应用于工业运动控制领域。 旋转变压器属于模拟装置,以其在恶劣环境下的稳定性而备受青睐。 要求更加严格的设备可能需要采用线性反馈装置进行直接线性位置测量,采用测速计进行转速反馈,或者采用视觉系统进行复杂的空间反馈。
应用场景的精度要求决定了反馈装置的选型。 反馈分辨率越高,位置精度越精细,控制回路的性能也就越强。 如要进一步了解,请查看我们的白皮书《如何正确选择伺服位置反馈装置》。
如何为您的设备正确选择伺服电机和驱动器
想要正确选择伺服电机和驱动器,必须对系统性能要求进行结构清晰的分析。 加速和移动负载所需的转矩大小决定了伺服电机的规格,这反过来又限制了伺服驱动器的选型。 以下流程涵盖了关键决策点:
1. 确定负载和转矩需求
计算设备所需的转矩和惯量,包括加速、减速和连续工作负载。 这决定了伺服电机的最小规格。
2. 确定所需的精度、反馈和安全要求
设备的精度、性能和安全要求决定了驱动系统中所需的反馈装置类型以及任何功能安全能力。 高精度设备通常需要高分辨率的绝对编码器。
3. 选择与电机匹配的伺服驱动器
选择一款额定电压、电流和通信接口均与电机匹配的伺服驱动器。 匹配得当的驱动器和电机可确保稳定的闭环控制,也能避免两者在超出额定参数范围的情况下运行。
4. 评估协调性和控制器需求
轴的数量、轴间协调程度以及所需的响应速度,决定了是只需要采用具有内置定位能力的独立伺服驱动器,还是需要专用的伺服控制器。
5. 验证电缆和系统集成
确认反馈、通信和电源电缆的规格符合环境要求和系统架构。 电缆是伺服控制系统的“神经系统”。 规格过小或不匹配的电缆会引入信号错误,导致性能降低。
下一步:启动选型流程
综合所有这些因素是一项庞大的任务。 如果您正在为了新的机器设计进行伺服系统选型,不妨让科尔摩根的运动控制专家帮助您根据设备需求找到合适的组合。
您还可以利用以下相关资源,深入了解该过程中的各个阶段:
- 如何选择伺服电机——了解转矩、转速、惯量、物理尺寸和环境条件如何影响电机选型。
- 如何选择伺服驱动器——了解电压、电流、反馈选项和通信协议如何决定适合您设备的驱动器。
- 入门指南:伺服系统的选型与规格确定——探索电机、驱动器、反馈装置和电缆的系统级选型方案,实现卓越的机器性能。
- 为系统选择合适的电缆——了解电缆设计、屏蔽和环境条件如何影响信号完整性、可靠性以及总体系统性能。
常见问题解答
伺服系统与开环运动控制系统有何不同?
伺服系统采用闭环反馈来持续监测并校正电机位置、转速或转矩,而开环系统在运行时不会验证实际位置。 由于伺服系统会实时检测并纠正错误,在要求严苛的运动控制应用场景中,它们能够提供更高的精度、更优的动态性能和更可靠的运行。
伺服驱动器与伺服控制器有什么区别?
伺服驱动器调节输送到伺服电机的电压和电流,而伺服控制器管理着更高层级的机器功能,如运动顺序编排、协调和 I\/O 控制。 某些先进的伺服驱动器集成了这两种功能,而其他驱动器则需要单独的控制器。 进一步了解伺服驱动器和运动控制器之间的区别。
伺服驱动器能否作为伺服控制器使用?
更高级的伺服驱动器可以集成定位和编程功能,从而在单轴或多轴应用场景中充当驱动器和控制器的组合体,无需单独的运动控制器。 然而,对于需要多轴协调运动的复杂设备来说,专用的伺服控制器可提供更全面的 I\/O 管理、编程环境和图形用户界面——这些是独立伺服驱动器所不具备的优势。
反馈装置如何影响伺服系统性能?
由于更高的反馈分辨率可实现更紧密的控制回路和更优的运动控制精度,因此反馈装置直接决定了伺服控制系统的位置精度和动态响应。 编码器和旋转变压器是工业伺服系统中最常见的反馈装置,但对于具有极高精度和环境要求的应用场景,可能需要线性反馈装置、测速计或视觉系统,才能实现所需的性能。